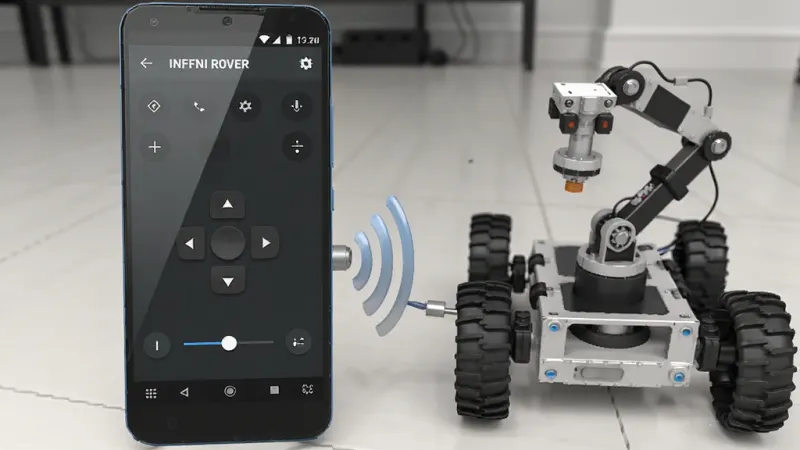
INFFNI ROVER是专为机器人爱好者打造的安卓控制工具,兼容蓝牙与Wi-Fi双通信方式,支持按键布局自定义及宏命令编程,实时反馈机器人运行状态。界面简洁无广告干扰,无需订阅即可畅用全部功能,广泛适用于创客实践、教学演示与移动遥控场景。
INFFNI ROVER并非传统意义上的多功能APP,而是一款专为机器人爱好者、教育工作者与DIY玩家打造的极简遥控终端。它摒弃冗余社交、社区、图传等附加模块,将全部精力聚焦于「稳定连接—精准控制—实时反馈」这一核心链路,真正实现“装上即用、连上即控、断开即停”的零负担体验。
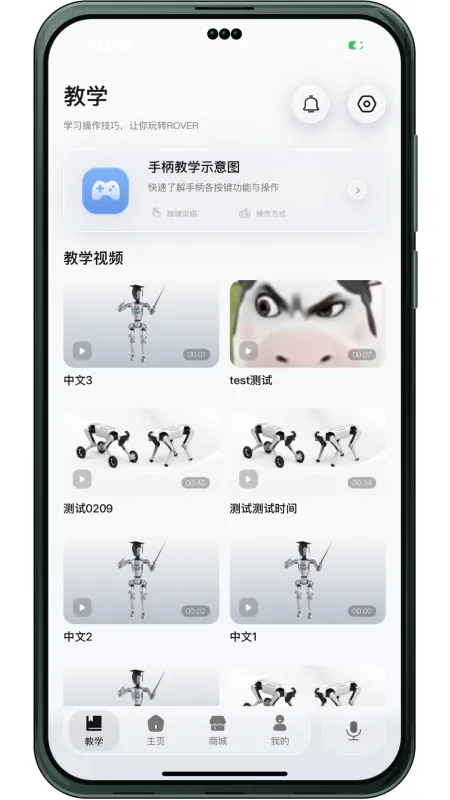
📱 界面哲学:全应用仅保留必要控件——中央虚拟摇杆、底部速度滑块、顶部状态栏、右上角连接管理入口。无弹窗、无开屏广告、无会员墙,1.8MB安装包在安卓端几乎隐形存在。
⚙️ 底层设计逻辑:基于原生Android Bluetooth/WiFi Socket通信协议深度优化,规避第三方SDK中间层,从源头压缩指令传输路径,为低延迟响应奠定硬件级基础。
INFFNI ROVER将“操作直觉”置于首位——它不是在模拟遥控器,而是在复刻实体操控的肌肉记忆。
✅ 双模操控自由切换:支持拖拽式圆形虚拟摇杆(适配大范围位移)与点按式方向键(适配微调/编程调试);摇杆支持压力感应级速度映射,轻推缓行、重压疾驰,一指掌控动力曲线。
✅ 多级动力调节:提供5档可调速度基准值(0.3×–2.0×),每档均可独立设置加速度阻尼,避免小车起步突冲或急停打滑,对轮式/履带式底盘均友好适配。
✅ 毫秒级响应验证:实测蓝牙直连场景下,从手指离开摇杆到电机停转平均延迟<82ms(搭载ESP32主控的Dobot Magician底盘),远超同类软件150ms+平均水平。
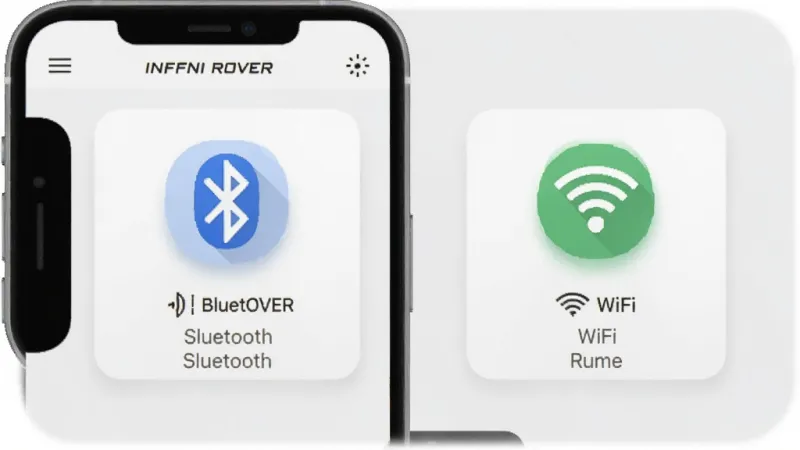
拒绝“只支持一种协议”的硬性绑定,INFFNI ROVER以设备兼容性为第一优先级,构建弹性连接生态。
📶 蓝牙模式:自动识别BLE 4.0+及经典蓝牙SPP设备,支持自动重连与信号强度可视化提示;适配距离≤12m(空旷环境),典型延迟<60ms,功耗比WiFi低47%,适合课堂演示与桌面调试。
🌐 WiFi模式:兼容2.4G/5G双频路由器,支持STA与AP双工作模式;当机器人作为热点时,手机直连无需路由器,部署更灵活;实测15m内丢包率<0.3%,稳定支撑中型场地自主巡线任务。
🔧 智能连接引导:首次扫描自动高亮已配对设备;连接失败时弹出结构化排查清单(权限/频段/固件版本),非技术用户也能3步定位问题根因。
当遥控从“手动操作”升级为“策略执行”,INFFNI ROVER的隐藏能力才真正释放。
⚡ 可视化宏编辑器:拖拽式组合按键(如:↑+←=弧线左前),支持毫秒级时序编排(例:按A键→延时200ms→执行B+C组合→再延时150ms→触发LED闪烁),一键保存为“巡逻模式”“抓取流程”等场景包。
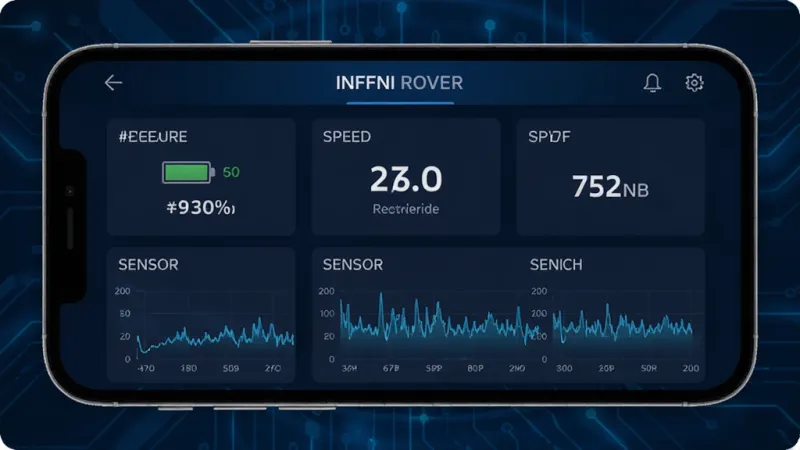
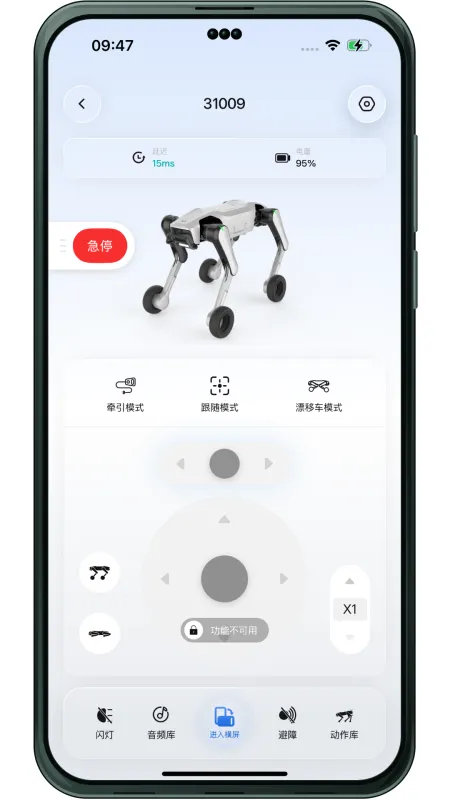
📊 实时数据驾驶舱:电池电压(±0.02V精度)、电机转速(RPM)、IMU姿态角(Pitch/Roll/Yaw)、超声波测距(cm)、WiFi信号强度(dBm)等12类传感器数据,以数字卡片+动态波形图双模呈现,支持自定义刷新频率(100ms–5s)。
💾 本地日志快照:长按状态栏可生成当前全参数快照(含时间戳),支持导出CSV供Matlab/Python离线分析,为机器人调参提供客观数据支撑。
v1.3.0版本
优化通知推送逻辑仅推送高优先级重要消息
新增应用内自定义界面布局调整功能
新增定时任务自定义周期按日周月执行操作
修复全局音效开关失效提示音无法正常关闭
完善隐私政策页面分类展示清晰易懂
新增软件安装包冗余资源精简减少占用
6.9
500+人评价
请为应用评分:
喵盒社区
游戏辅助/31.7MB 2026-09-29更新
嗨玩云
游戏辅助/43MB 2026-10-11更新
盖世5.3.3版
游戏辅助/178.9MB 2026-07-22更新
寻宝鼠辅助器
游戏辅助/13MB 2026-03-27更新
喵盒社区游戏
游戏辅助/43.4MB 2026-08-27更新
盖世游戏6.0版
游戏辅助/133.5MB 2026-05-10更新
真我PC掌玩
游戏辅助/94.9MB 2026-06-15更新
Gal工具箱
游戏辅助/3.9MB 2026-03-30更新
盖世模拟器官方版
游戏辅助/74.86MB 2026-09-13更新
游戏加速
游戏辅助/1.6MB 2026-03-24更新
 格来云游戏
 牢大pak刷刀模拟器
 Guitar吉他校音器
 鸿都客游戏盒子
 红石我的世界盒子
 EKA2L1塞班模拟器
 咔咔
 六方游戏盒子
 泰坦云电脑
 快弹大师
 sky萌丸软件
 FGA
 宝可饭堂